项目名称
无人机降落引导
基本信息
| 项目 | 详情 |
|---|---|
| 项目名称 | 无人机降落引导 |
| 小组名称 | 无人机降落引导 |
| 项目方向 | 视觉感知、无人机六自由度位姿估计、降落引导 |
| 项目周期 | 2026年7月 — 2026年8月 |
小组成员
| 姓名 | 角色 | GitHub |
|---|---|---|
| 郑焯宝 | 前端设计 | @ZzzzZhengzb |
| 袁润洲 | 飞控调试 | @Parad11se |
| 侯昌浩 | 视觉识别 | @hou0103 |
| 李晓杜 | 视觉识别 | @Coco-xiaodu |
| 娄世旺 | 飞控调试 | @Lou-sw |
| 胡永万 | 视觉识别 | @Hyw6057 |
| 郑政 | 飞控调试 | @ZZheng96 |
项目简介
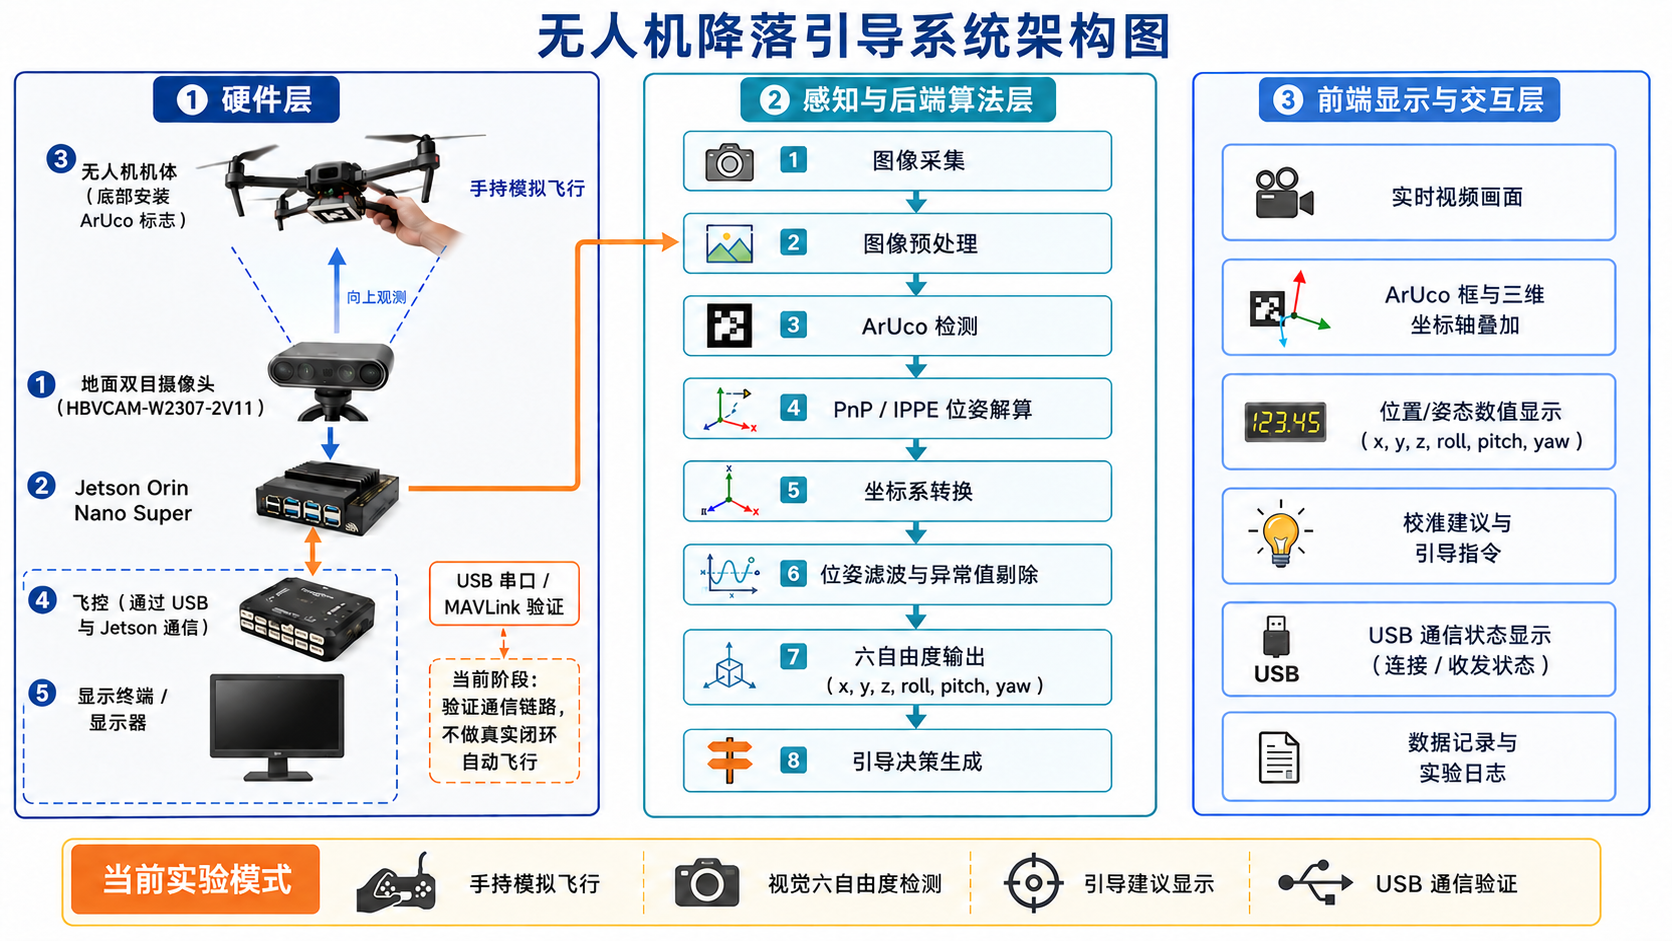
本项目面向无人机降落阶段的精确引导需求,计划利用固定在地面的双目摄像头向上观察无人机,并在无人机底部安装合作视觉标志。摄像头图像由 Jetson Orin Nano Super 实时处理,从而估计无人机相对于地面降落区域的三维位置和三维姿态,并根据无人机状态给出校准建议与指令。
技术栈
- 开发语言:Python、Shell/Bash
- 视觉与算法:OpenCV、NumPy、OpenCV ArUco、AprilTag 16h5、PnP/IPPE六自由度位姿解算、旋转矩阵、四元数与欧拉角姿态处理
- 边缘计算平台:NVIDIA Jetson Orin Nano Super、JetPack SDK
- 前端展示:Python ThreadingHTTPServer、原生 HTML/CSS/JavaScript、MJPEG实时视频流、JSON状态接口
- 通信协议:USB 串口、MAVLink、ArduPilot
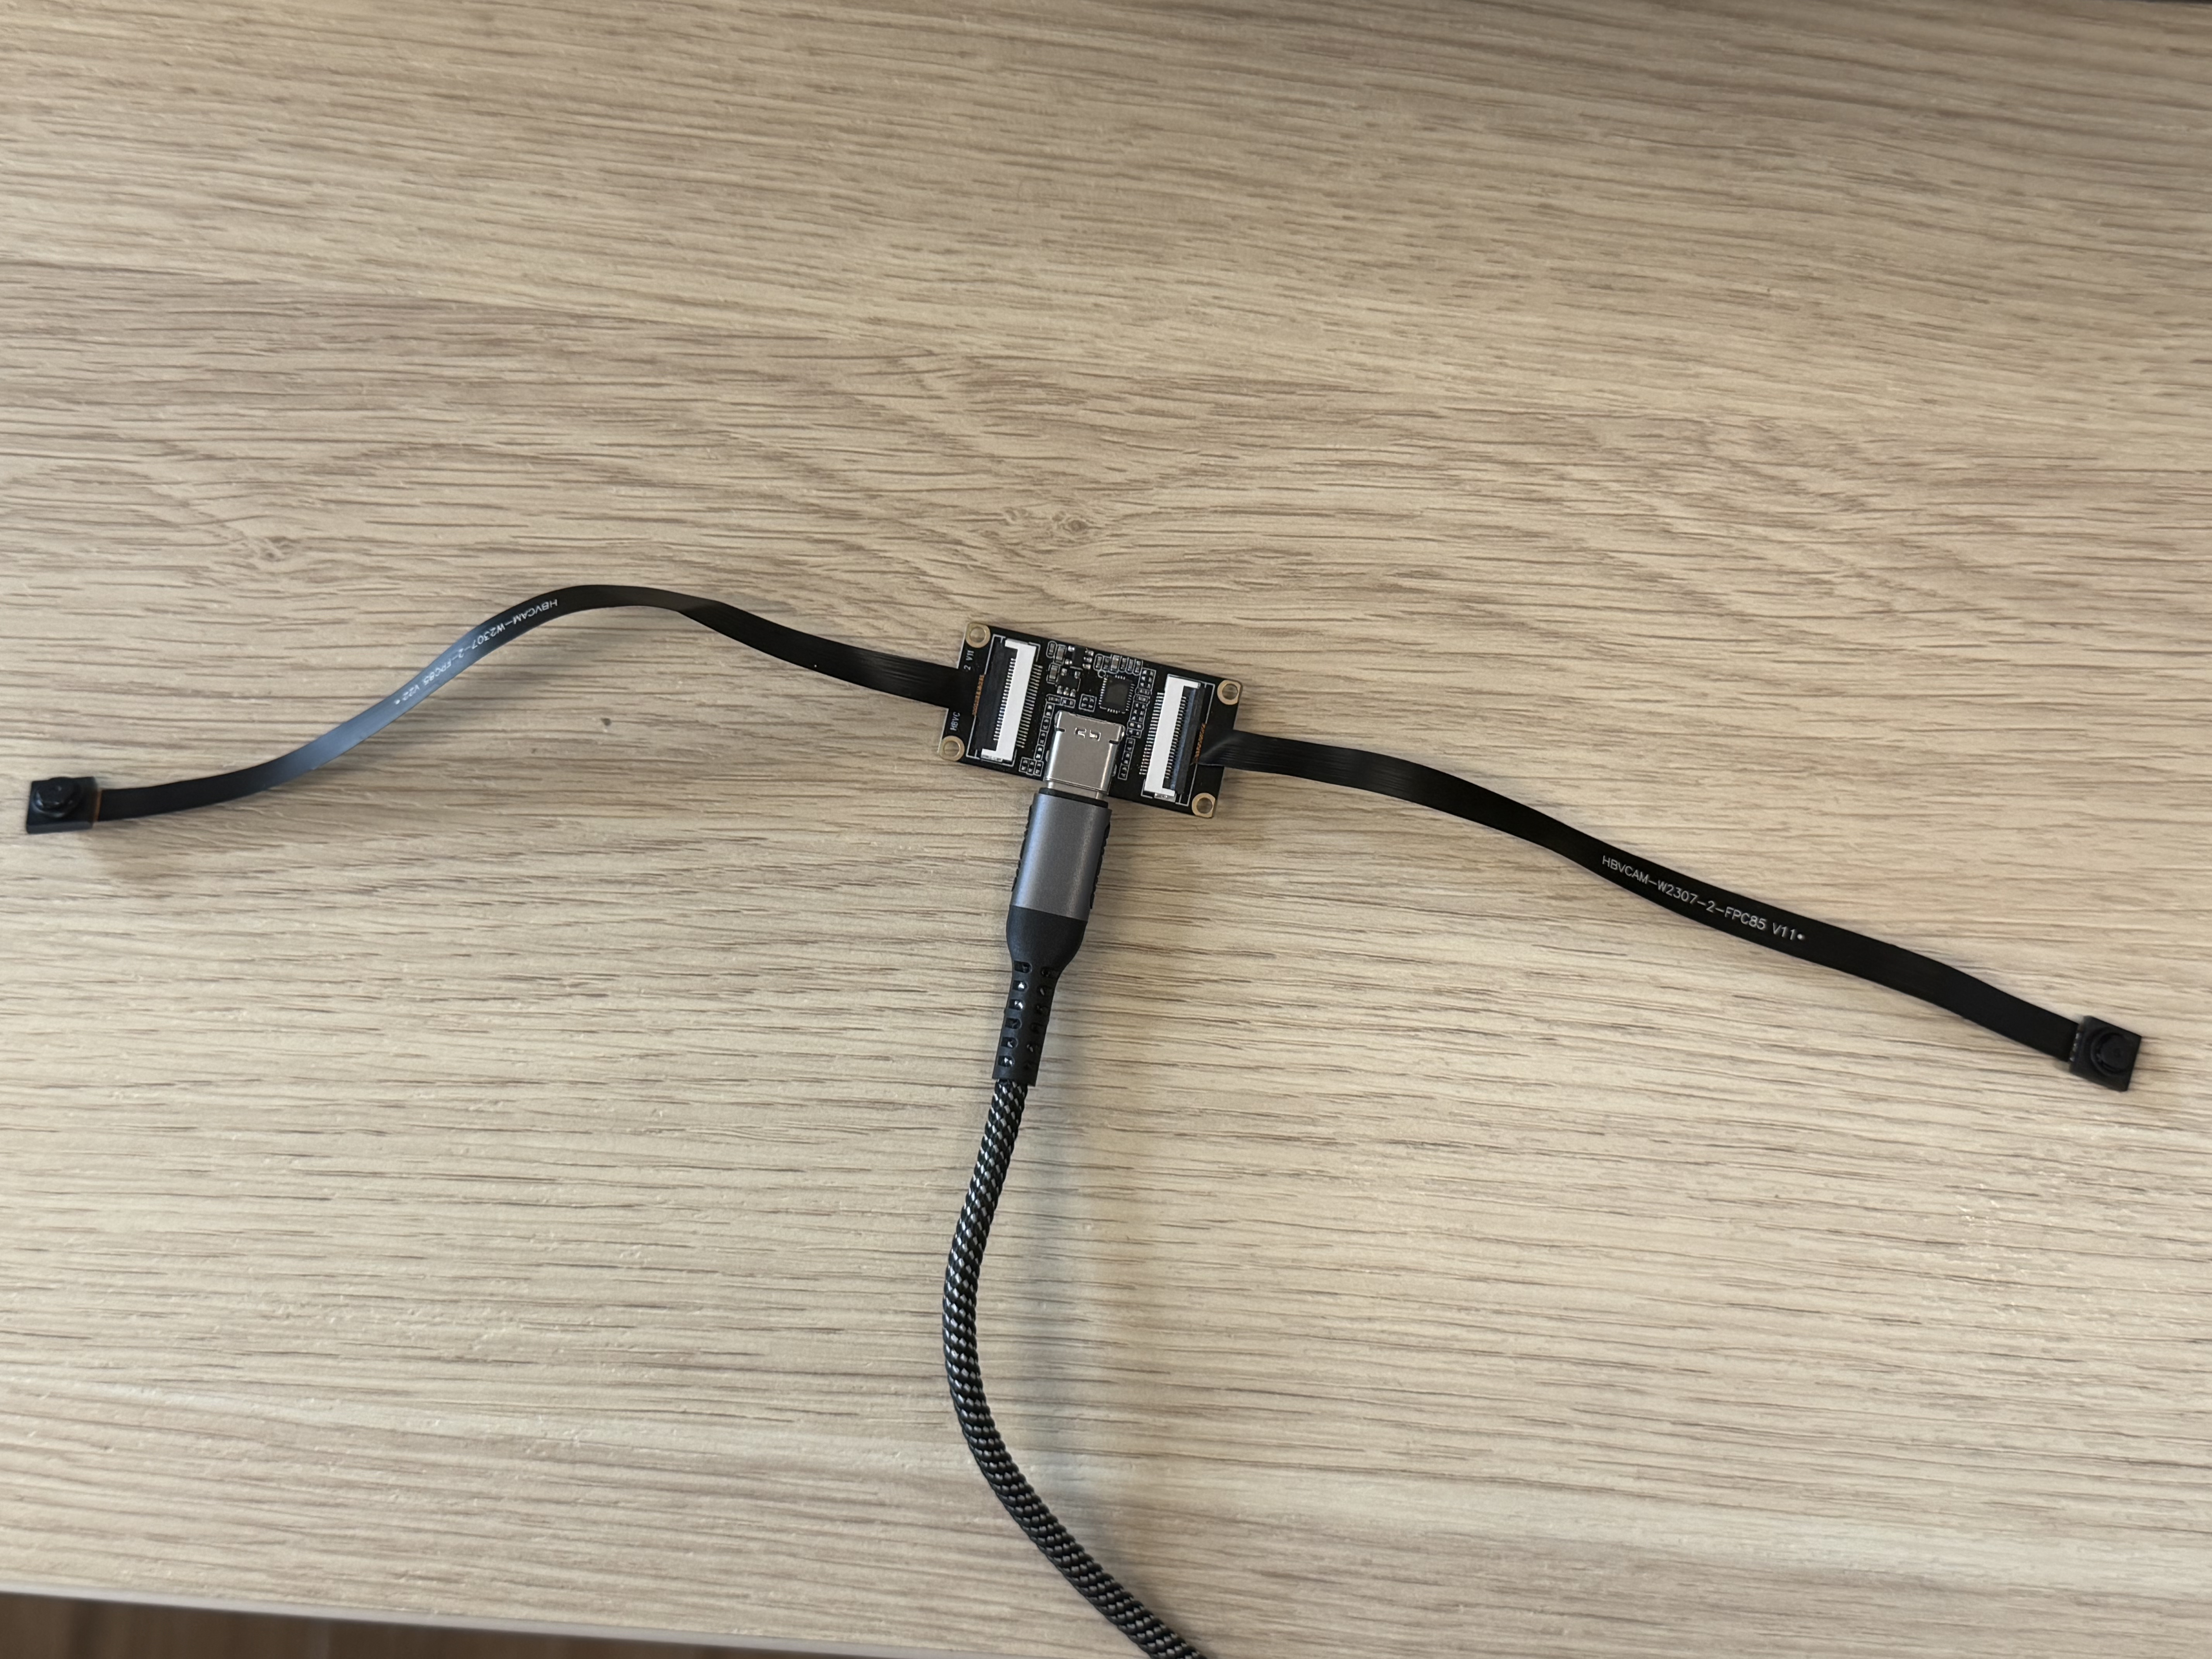
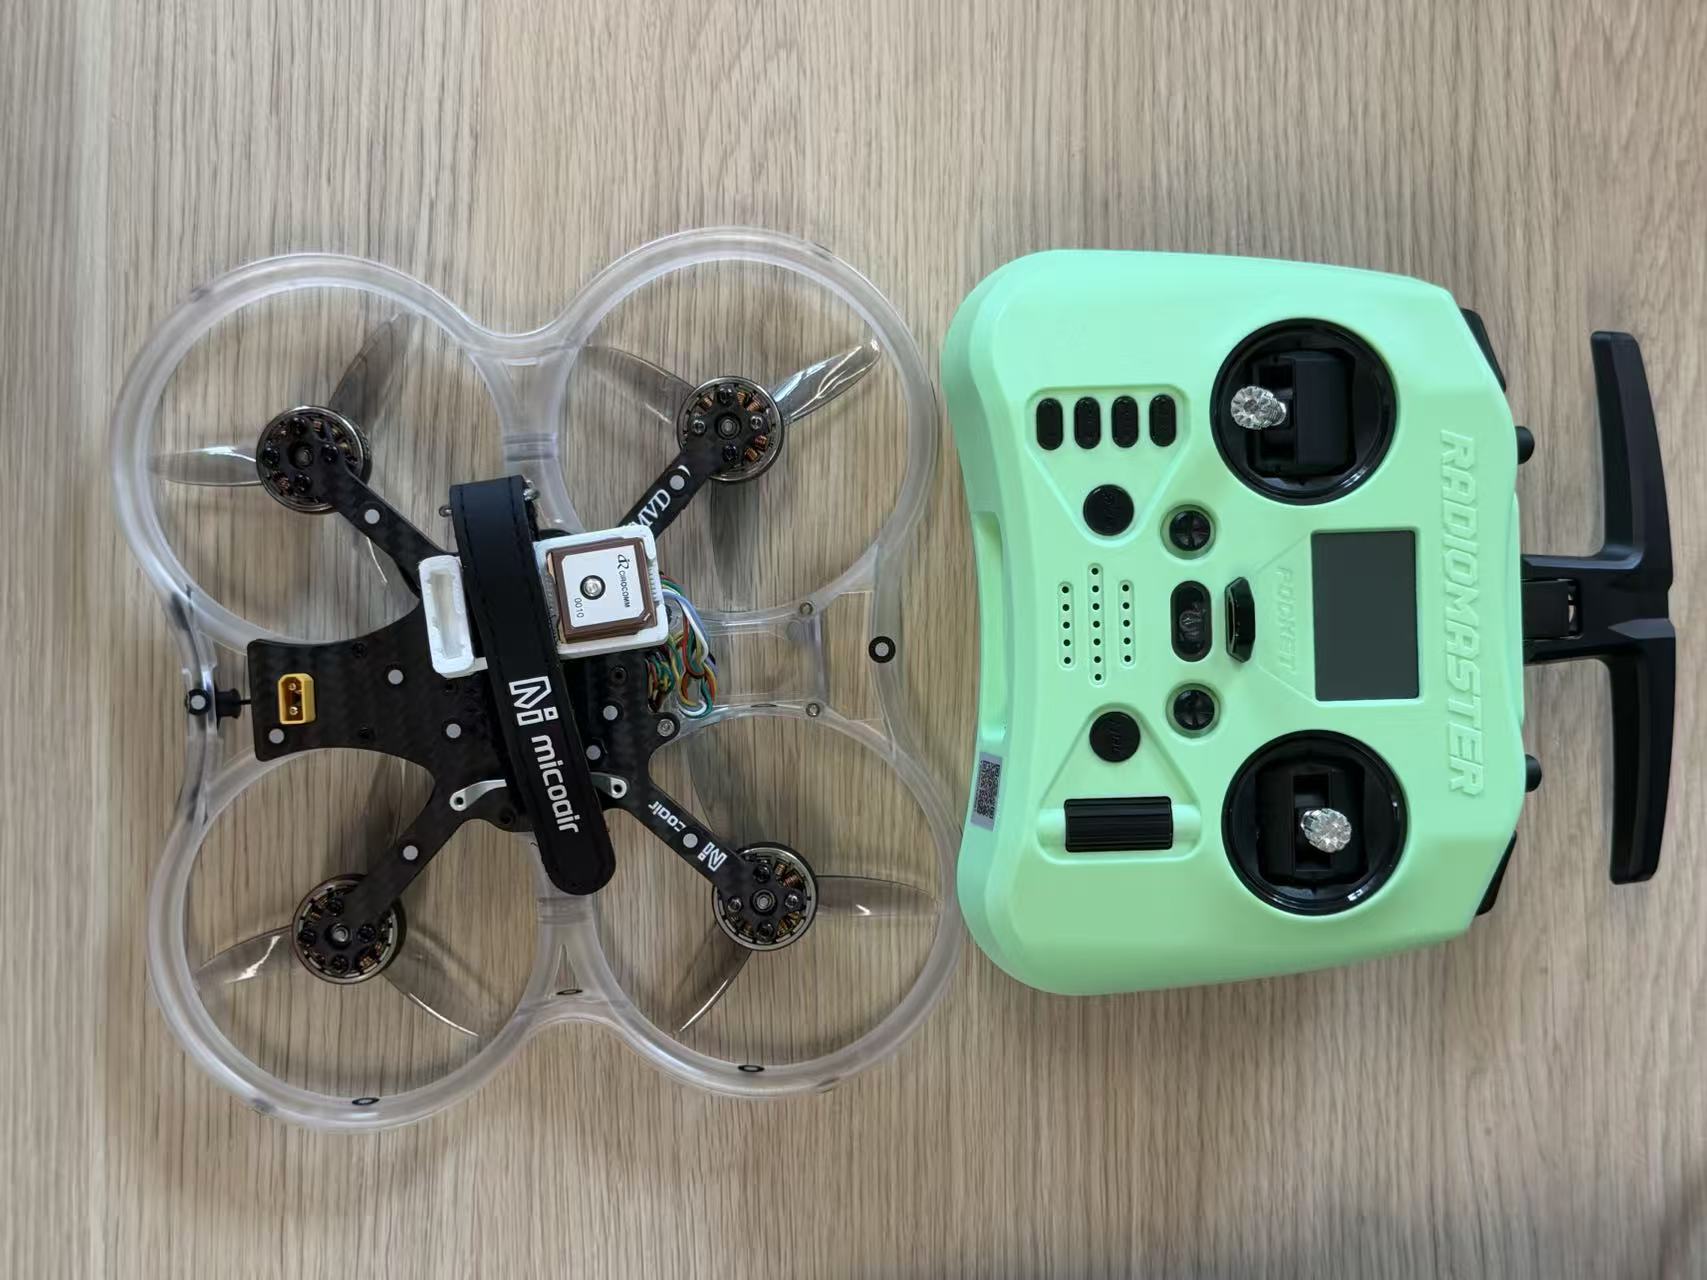
- 硬件设备:HBVCAM-W2307-2V11 双目摄像头、MicoAir743v2-AIO-45A 飞控、无人机机体、ArUco 标志
- 数据处理:位置与姿态滤波、异常值剔除、零姿态标定、CSV/JSONL日志记录
- 运行环境:Linux/Ubuntu、Jetson 平台部署
核心功能
功能1:地面摄像头实时采集使用 HBVCAM-W2307-2V11 双目摄像头获取无人机底部区域图像,并在 Jetson 上进行实时处理。
功能3;三维位置估计输出无人机相对于地面摄像头或降落区域的 (x、y、z),分别表示左右偏移、前后偏移和相对高度。
功能4:六自由度位姿估计利用相机内参、畸变参数、ArUco 实际尺寸以及 PnP/IPPE 算法,输出:(x、y、z)、roll(横滚角)、pitch(俯仰角)、yaw(偏航角)。
功能5:坐标系转换将“ArUco 标志相对于相机的位姿”转换为“无人机机体相对于地面降落坐标系的位姿”。
功能6:位姿滤波与异常值剔除对连续帧位置和姿态进行平滑,减少角点抖动、姿态跳变和错误检测的影响。
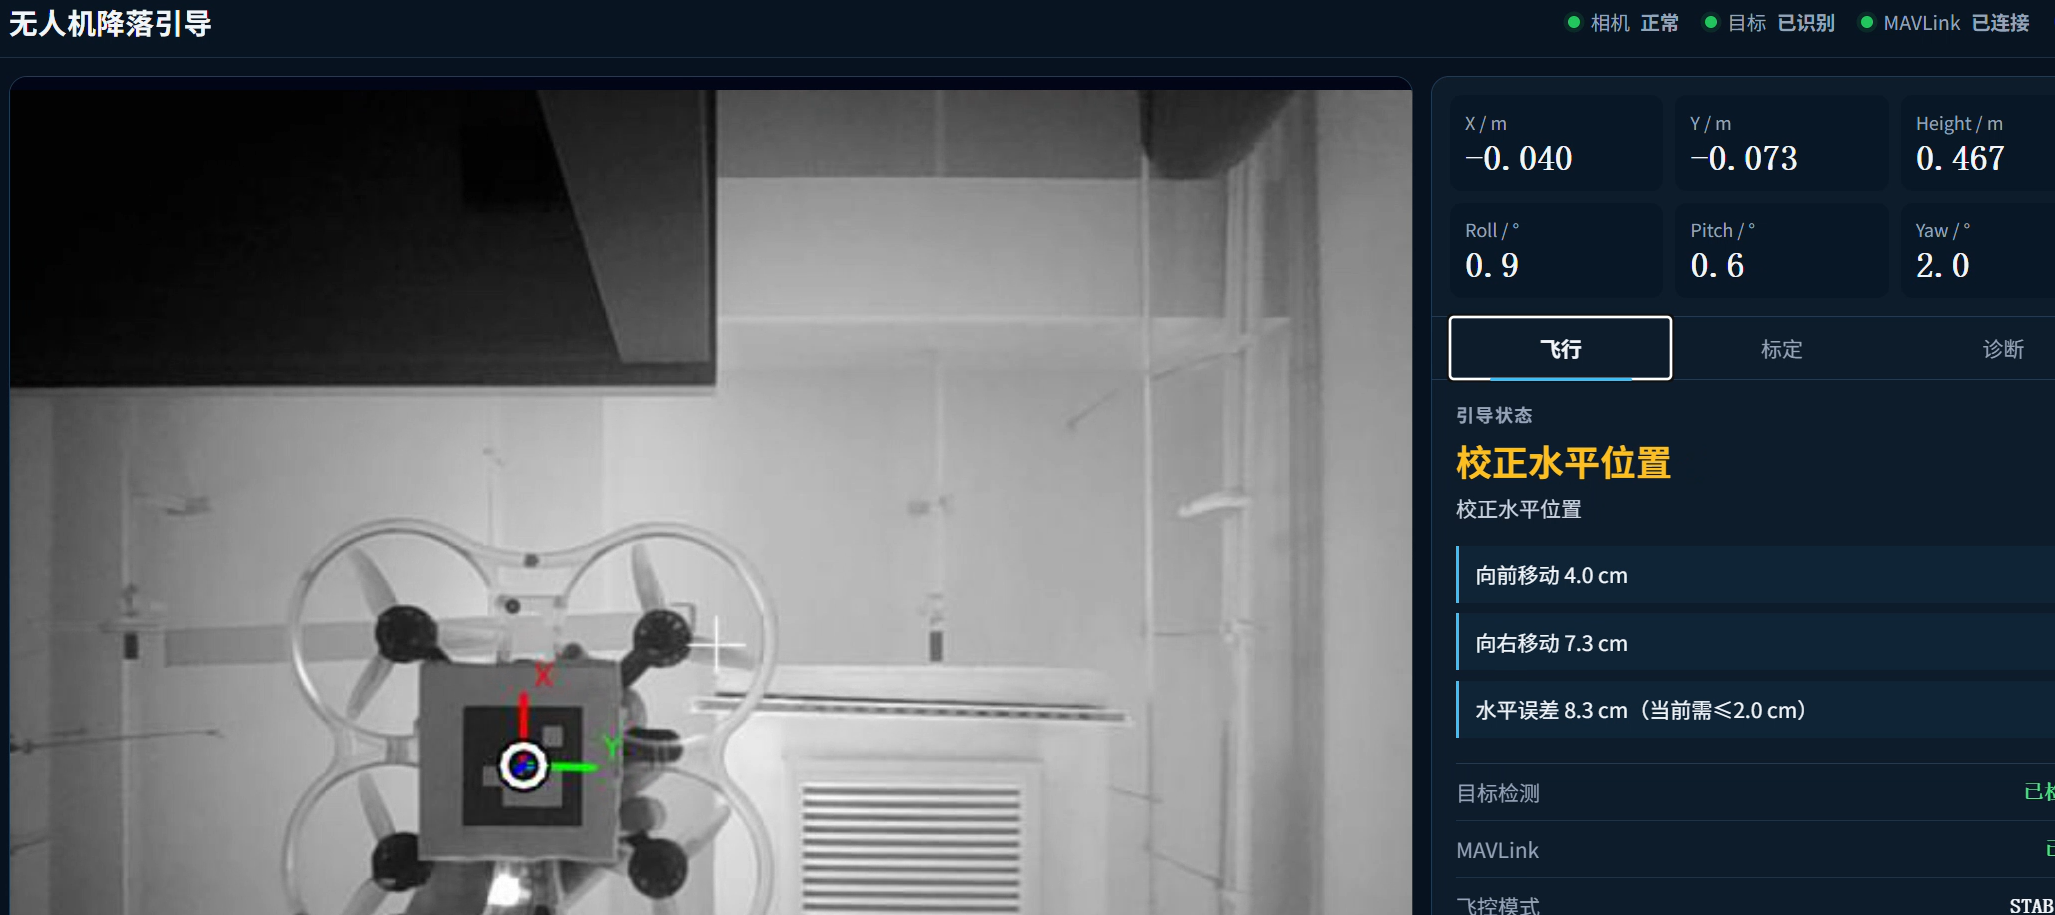
功能7:模拟降落引导根据检测结果输出向左、向右、向前、向后、旋转、减小倾角、允许下降或暂停下降等提示。
项目 Logo
项目截图
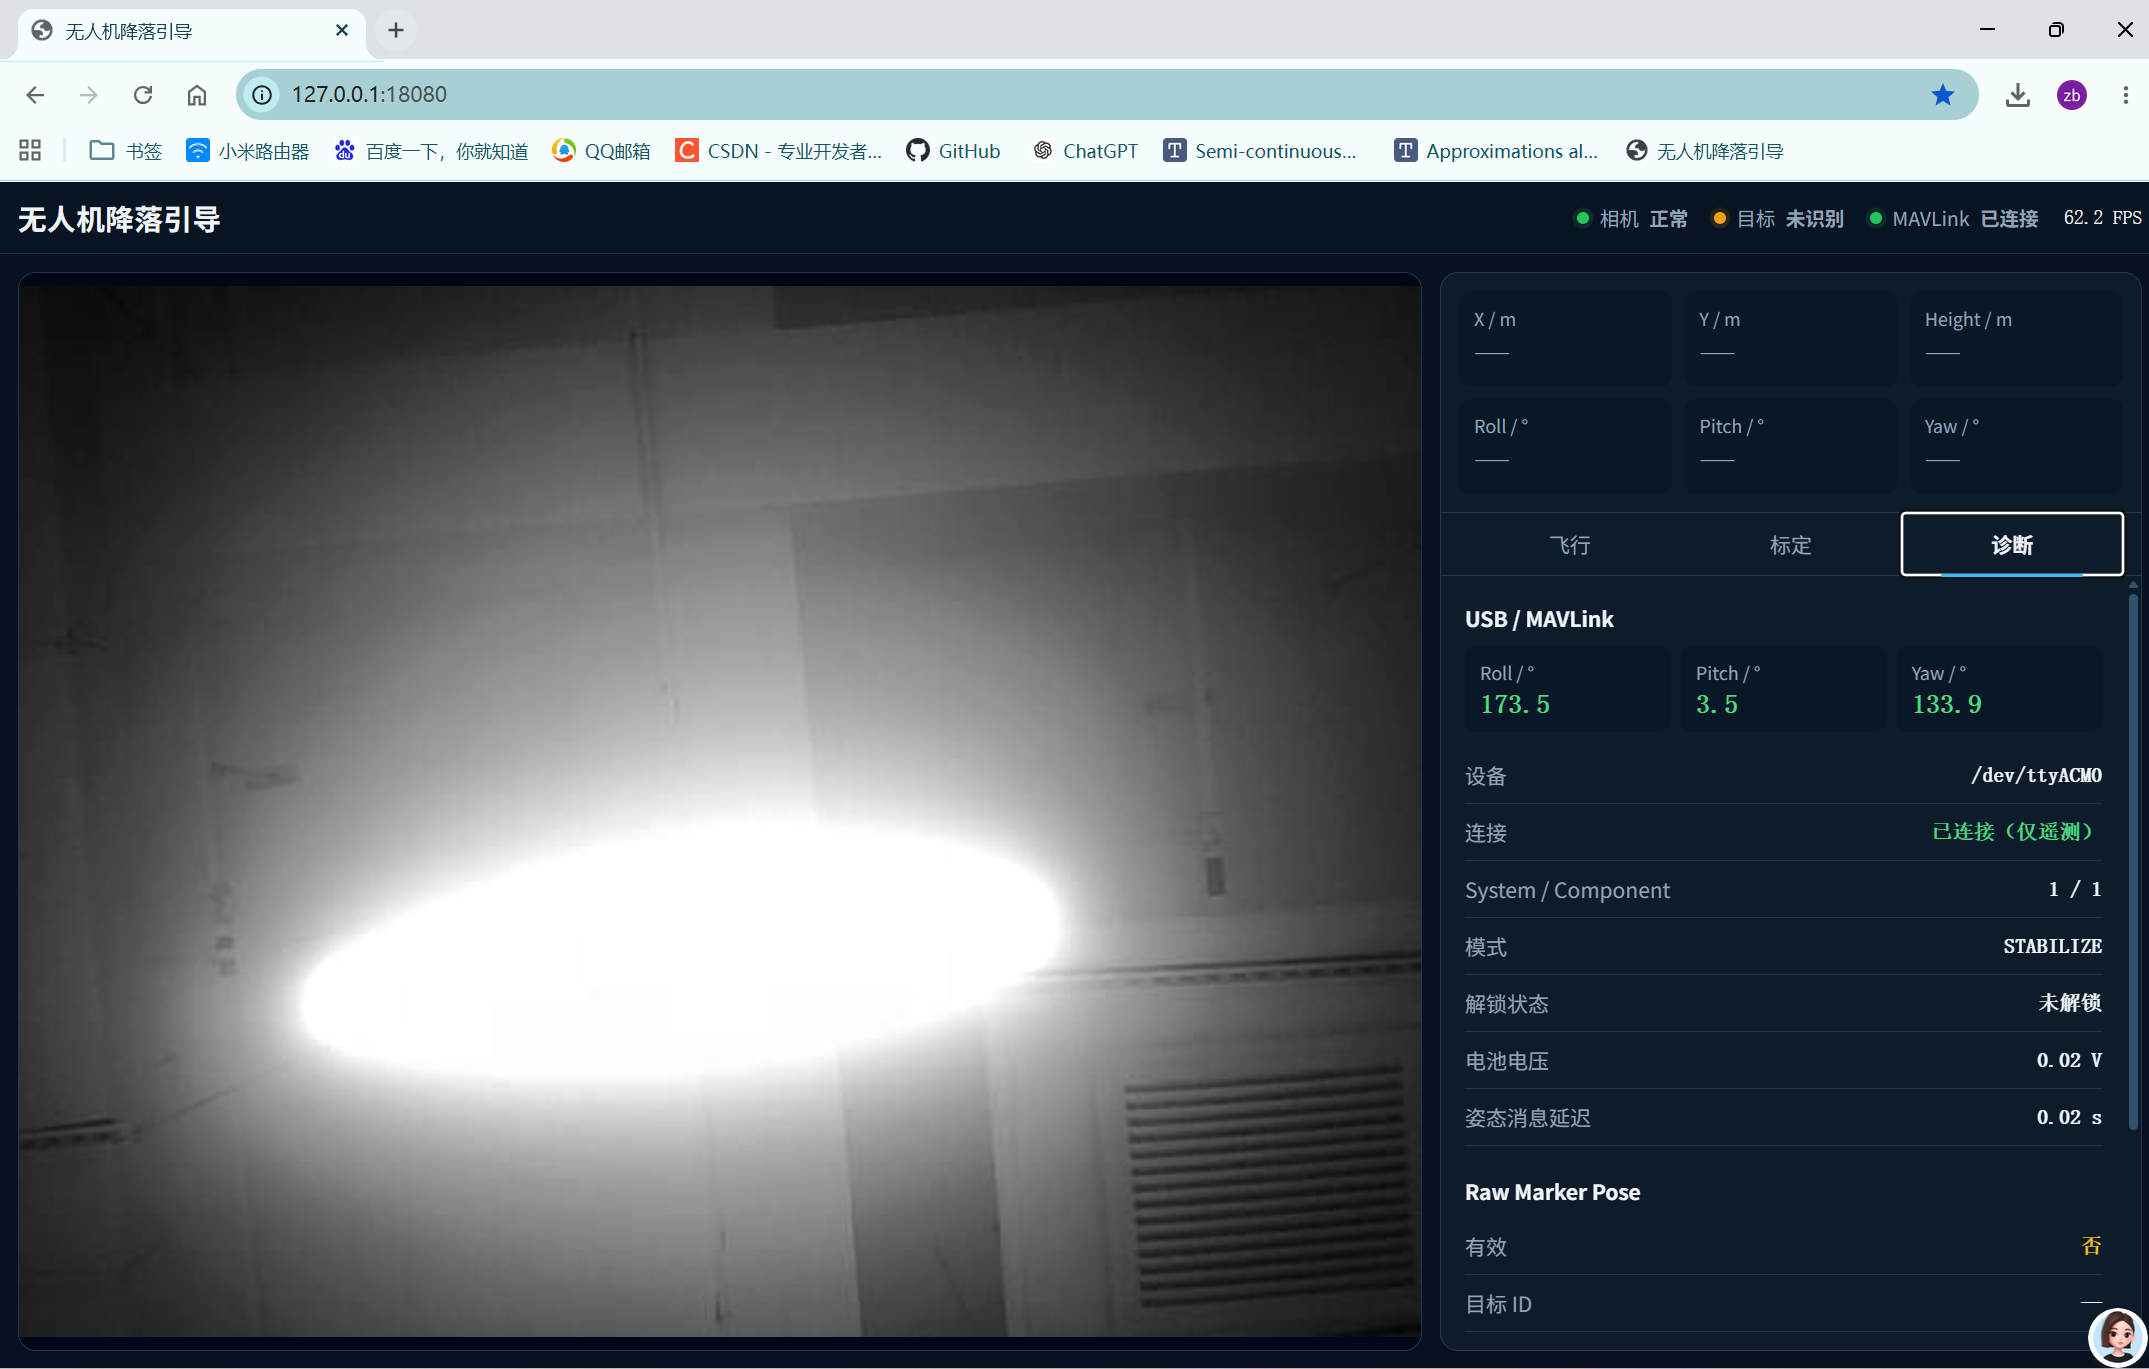
Web 端主界面
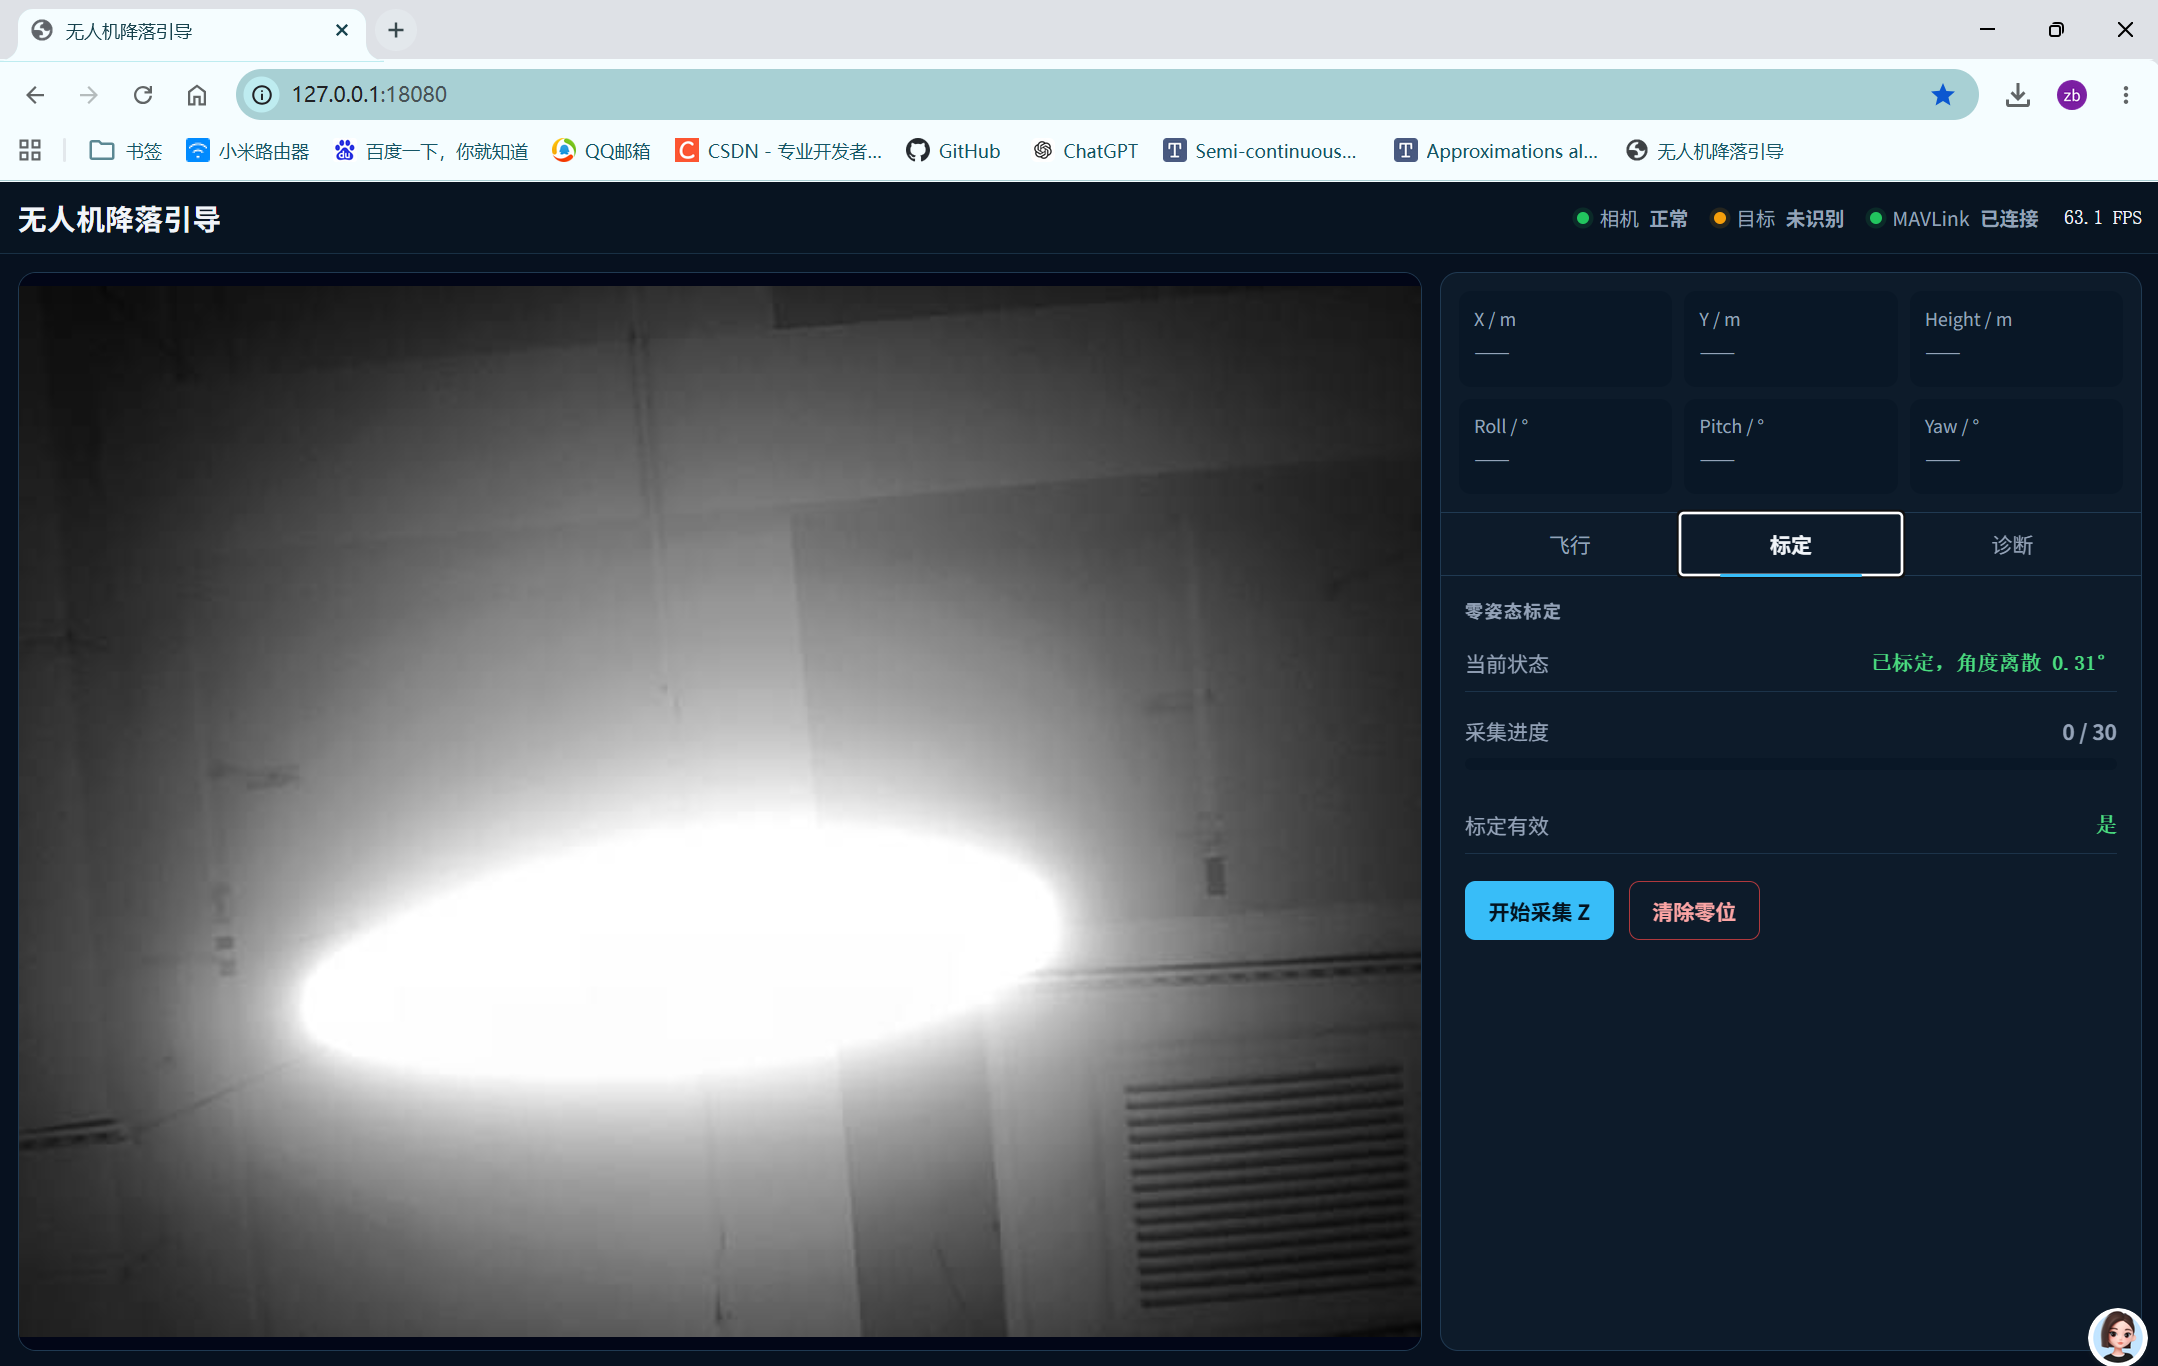
飞行页面 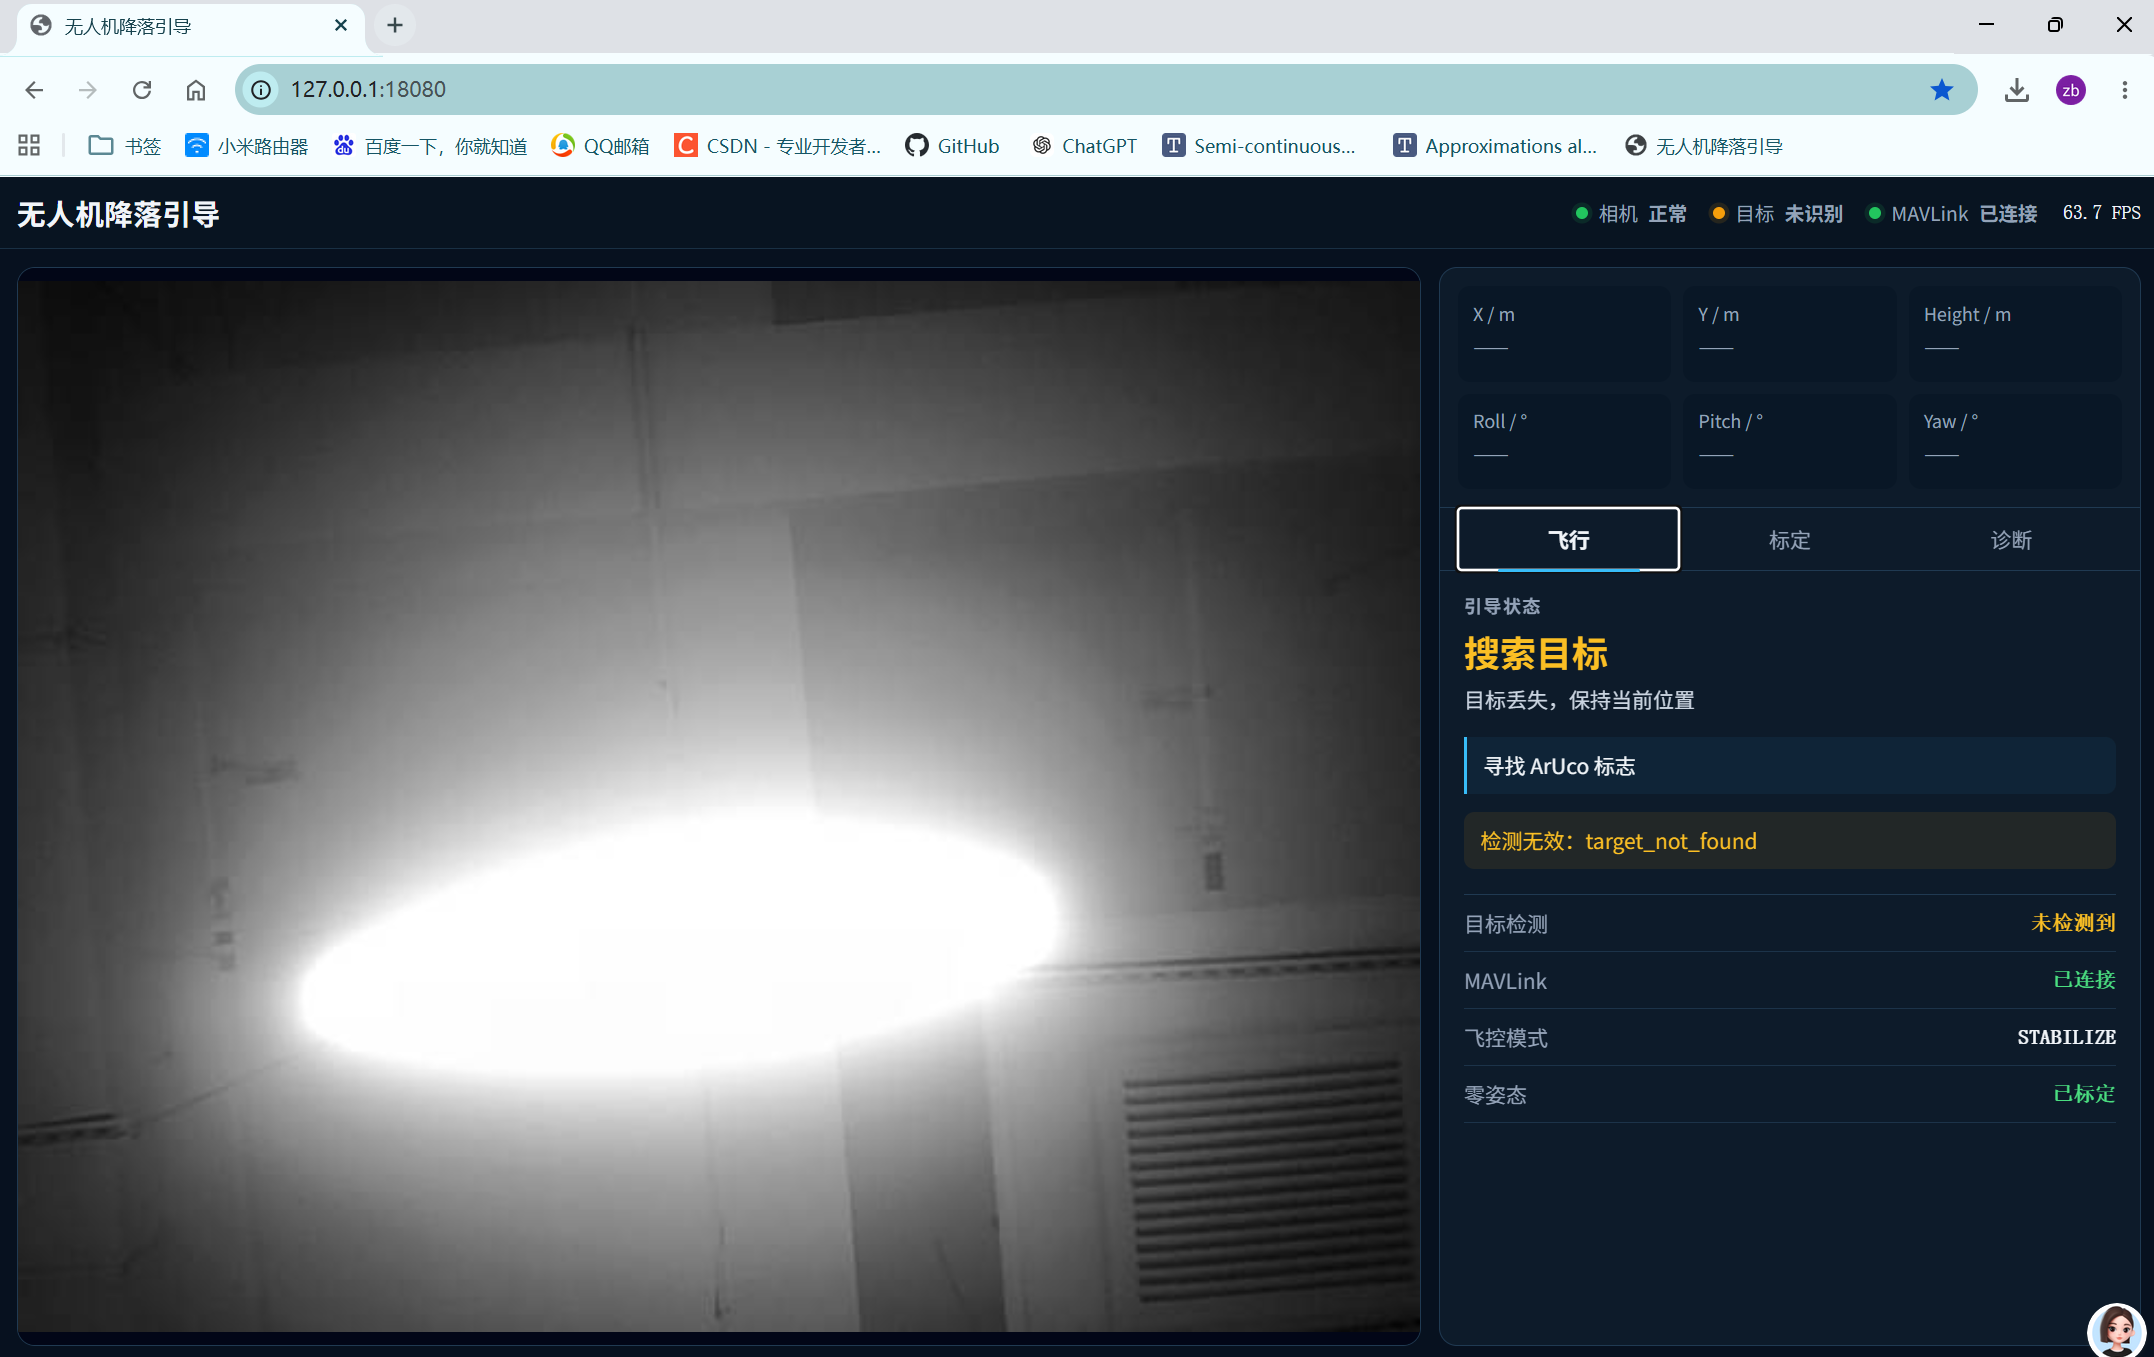 标定界面
 飞控及诊断界面
硬件实物
NVIDIA Jetson Orin Nano Super 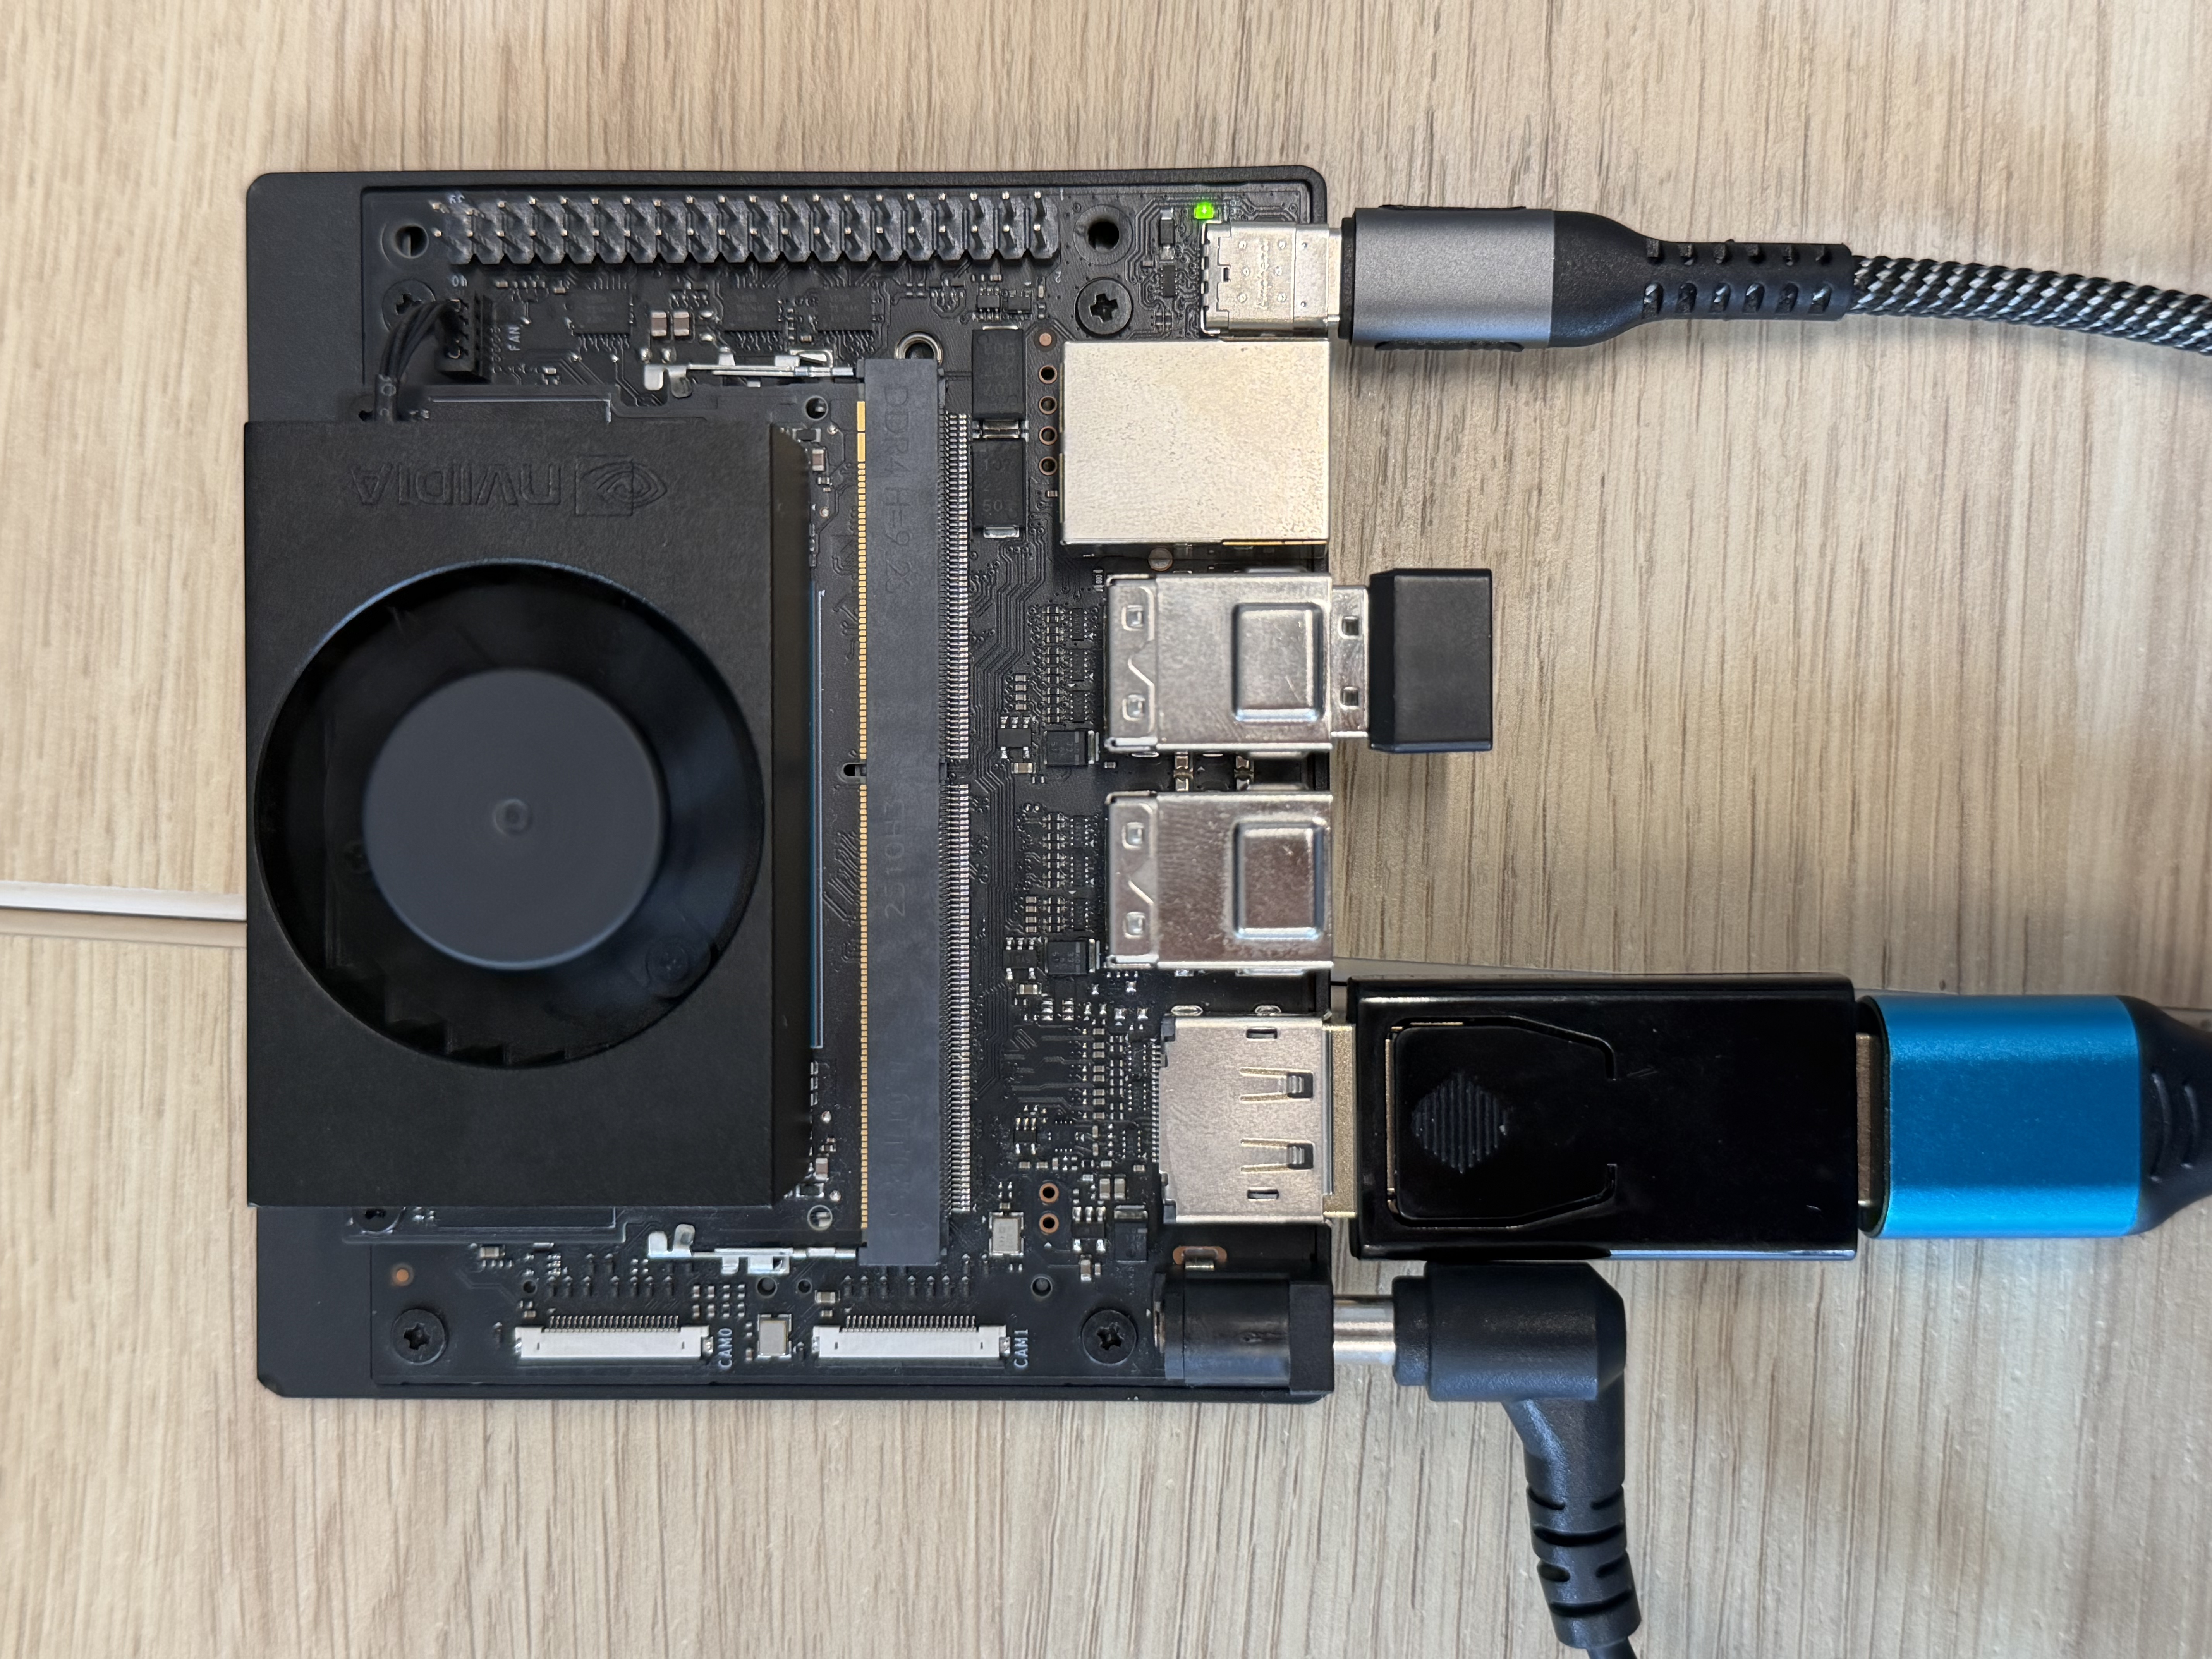 HBVCAM-W2307-2V11 双目摄像头
 MicoAir743v2-AIO-45A飞控及无人机机体、RadioMaster遥控器
系统架构图
代码仓库
2026-uav-landing-guidance: https://github.com/binbatlab/2026-uav-landing-guidance.git
演示
请点击查看视频 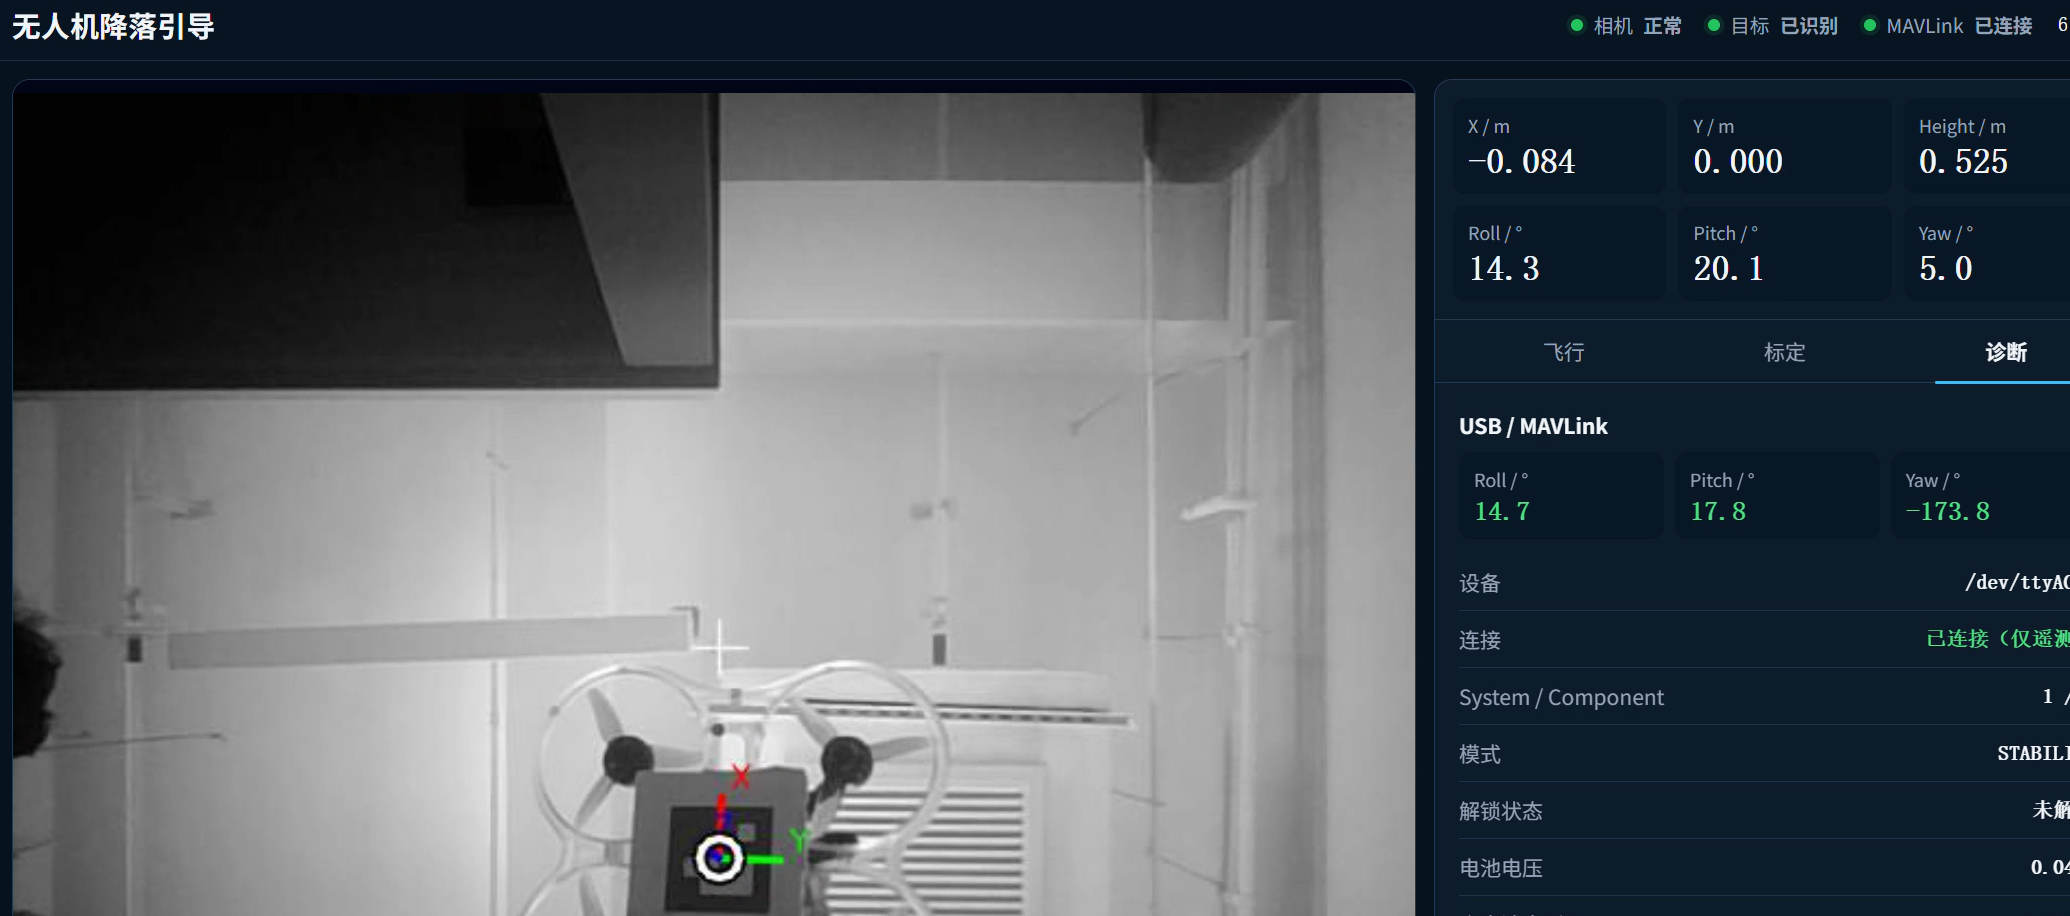
项目亮点
- 亮点1:地面视觉结构摄像头固定在地面并向上观察无人机,与常见的机载相机向下观察降落标志方案不同。
- 亮点2:基于 ArUco 标志与 PnP/IPPE算法,完成无人机相对降落目标的三维位置和姿态解算,可实时输出 X、Y、高度及 Roll、Pitch、Yaw。
- 亮点3:引入零姿态标定、位置与姿态滤波、异常跳变剔除和连续稳定判断,降低图像噪声及误检测对引导结果的影响。
- 亮点4:通过 USB串口和 MAVLink读取 ArduPilot飞控的姿态、模式、解锁状态及电池信息,并与视觉测量结果集中展示。
- 亮点5:工程部署在 NVIDIA Jetson Orin Nano Super上,结合 OpenCV、V4L2和 GStreamer完成 USB摄像头实时采集,具备离线运行能力。
- 亮点6:Web界面采用视频与数据双栏布局,将飞行、标定和诊断信息分类展示,支持实时视频、状态监控和零姿态标定操作。
- 亮点7:项目采用模块化设计,包含参数配置、日志记录、异常恢复、摄像头重连、硬件检测脚本和单元测试,便于调试与后续扩展。
项目总结
通过本项目实践,了解到了 ArUco 标志检测、PnP 位姿解算、坐标系转换、姿态滤波及异常值处理等关键技术,并进一步理解了相机标定对测量精度的重要影响。 在 Jetson 平台部署过程中,成员学会了排查 USB 摄像头设备节点、图像格式、驱动通信和串口权限等软硬件问题。 通过 MAVLink 接入飞控数据,掌握了飞控消息读取与状态监测方法。 同时,网页界面的优化让我认识到,工程系统不仅要实现功能,还要重视稳定性、可诊断性和使用体验。 本次实践提升了各成员的综合开发、问题定位和系统集成能力。